センサ

ストレンジアトラクターのコントロール6:確率共鳴のセンサ利用

ストレンジアトラクターを描けるようになった後、応用を考えてきました。粒子軌道を真似ることによる伝搬、通信のコンスタレーション、そしてセンサ信号の検出です。今回センサ機能を明示的に述べました。
ナラティブ

人の特性8:ストア哲学による物語を作る負の側面の切断

人は物語を空想して、楽しみます。この性質が、失敗や満たされない欲望に対しても働き暴走します。ストア哲学は、人の負の側面を知りそれを断ちます。
微分方程式

ストレンジアトラクターのコントロール5:回転による状態遷移

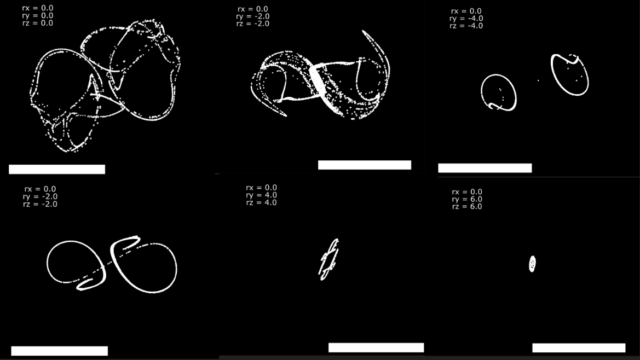
トーマスのストレンジアトラクターを描くフィードバック部分に、transform SOPを入れ、Rotateパラメータによって様々な相空間を描きました。一点に収縮しそこから膨張する例も示しました。通信や記憶に役立つ可能性を感じています。
微分方程式

ストレンジアトラクターのコントロール4:確立共鳴を利用したホメオスタシス

微分方程式を描くフィードバック系の中に、magnet SOPでポテンシャルを加える機能を入れたシステムを扱います。確率共鳴状態にしておいて、metaball SOPのWeightを3段階に、確率共鳴を解除することを合わせて、4つの状態を作りました。
認識論

唯識2:工学との接点

唯識は、微分方程式に従って動くその動きに影響して微分方程式を変化させる得意な系に相当します。これを工学的に扱えるようにするのは重要です。また複数の状態変数を必要とするストレンジアトラクターである現代社会をモデル化するヒントになるでしょう。
認識論

唯識1:準備

「唯だ識のみが在る」とする唯識について述べます。今回は準備です。力学やストレンジアトラクターと関連を示そうとしている点が特徴です。
伝搬

粒子を使った伝搬モデル5:粒子源の影響

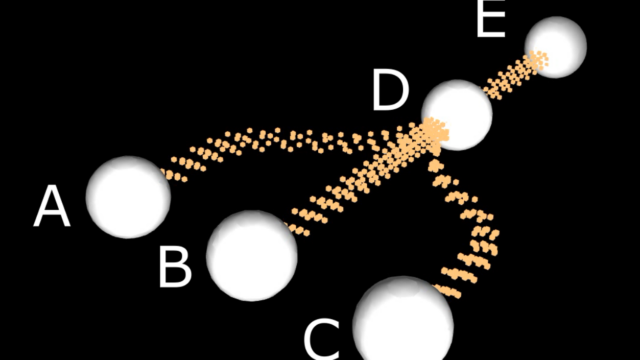
粒子源に注目して伝搬について考えました。粒子源が立体でしかも動くということが特徴です。またコピーも行い、それが回転する場合、粒子数の可変性にも言及しています。
備忘録

備忘録1:pattern CHOPとpattern POPの基礎

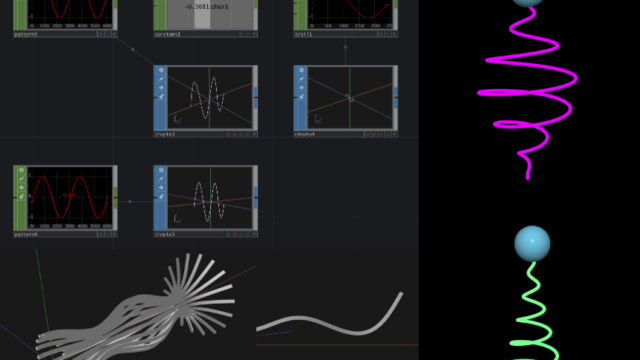
pattern CHOPとmath CHOPの組み合わせ、pattern POPとmath combine POPの組み合わせによって、様々な関数が作れます。それを元にして立体形状を作る方法を述べます。
伝搬

粒子を使った伝搬モデル4:ニューロン

これまで作製してきた「粒子を使った伝搬モデル1, 2, 3」で、一定数の粒子を受けると次に粒子を放出すること、粒子を曲げること、ができるようになりました。今回はこれらの機能を使って、ニューロンを真似たモデルを作製しました。
思想の展開

中間者

長い哲学の流れに、「中間者」は通底しています。「中間者」とは、完成・固定された存在でなく、欠如を抱えながら自己形成を続ける存在です。「欠如」に対して、もうだめだ、と思わないでもらいたい。「欠如」があるから、「開かれて」いくのです。