カオス

非線形

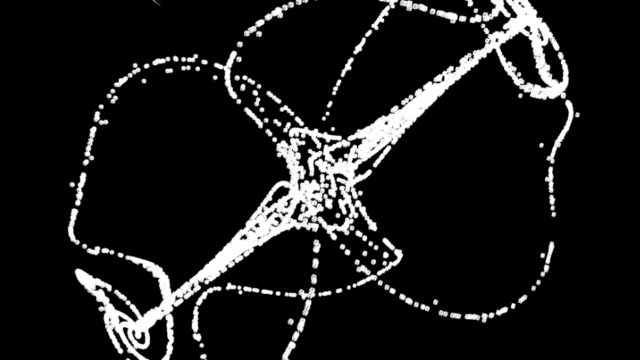
アトラクターの種1:複雑性はどのように保存されるか

ストレンジアトラクターを縮退させた構造を”種”と呼び、それを記憶し、現行のニューロ発光パターンと似たパターンになると、”種”から構造が再現されるのではないか、という記憶に関する仮説を述べました。
field

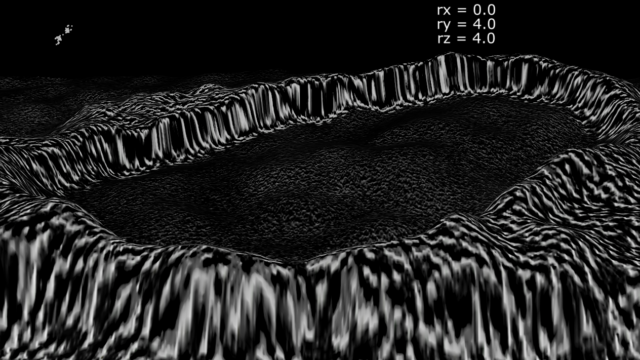
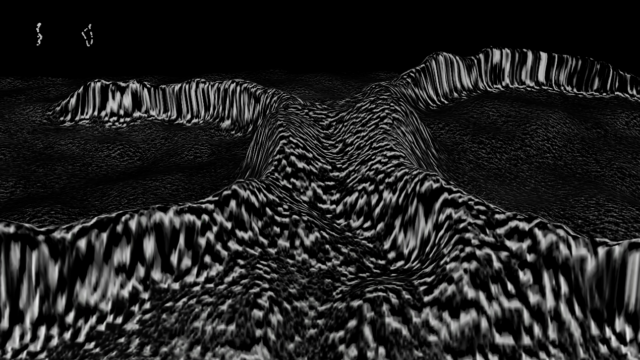
軌道を利用した場の形成2:transform POPとtwist POPの例

Rotate(回転)やtwist(ねじり・曲げ)によって、force fieldがどのように変化するかを示します。pbrを使う場合は大地の変化として表示しています。軌道・場・大地が関連して見れるようになりました。
field

軌道を利用した場の形成1:過去行った場の可視化方法のまとめ

微分方程式の軌道を変更する技術を述べてきました。一方、force field を使った場、SDFを使った場を扱いました。そして更に、pbr を使うことで、2次元の立体表現を作ってきました。個別に行ってきたこれらを、新めてプログラムし直しまとめました。
微分方程式

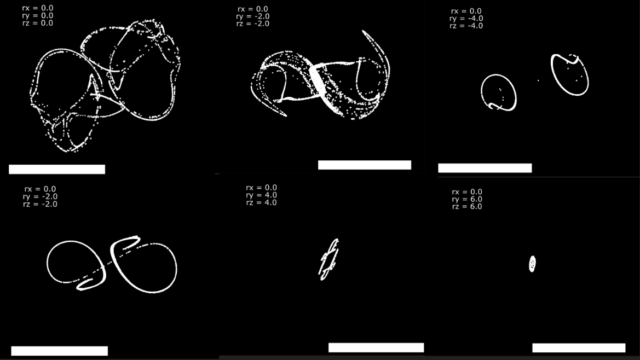
ストレンジアトラクターのコントロール5:回転による状態遷移

トーマスのストレンジアトラクターを描くフィードバック部分に、transform SOPを入れ、Rotateパラメータによって様々な相空間を描きました。一点に収縮しそこから膨張する例も示しました。通信や記憶に役立つ可能性を感じています。
微分方程式

ストレンジアトラクターのコントロール4:確立共鳴を利用したホメオスタシス

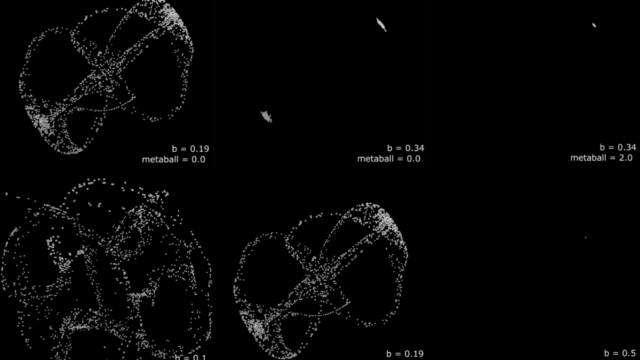
微分方程式を描くフィードバック系の中に、magnet SOPでポテンシャルを加える機能を入れたシステムを扱います。確率共鳴状態にしておいて、metaball SOPのWeightを3段階に、確率共鳴を解除することを合わせて、4つの状態を作りました。
センサ

微小移動の検出

微小移動のする映像が、動いていると判断する方法を示しました。frame毎に計算する信号処理とFilter Widthとの差を利用して、位置を積算することで移動を増幅して見せています。
伝搬

生物の「状態伝搬」の模倣:修正

先々回は誤動作する場合がありました。そこで修正を行います。今回は3Dのまま、group POPを使って領域を別け、粒子の数を数えることで状態を判定しました。slave側で状態を比較し、metaballの位置をセットする命令とサイズをセットする命令とを出力します。
伝搬

生物の「状態伝搬」の模倣

2つのストレンジアトラクターの状態が同じになるように連動する方法を試してみました。一つは無線通信を使う場合。もう一つは、状態をキャプチャーで検出して、同じになるように変更する方法です。
相転移

ストレンジアトラクターのコントロール3:「相転移」及び「カオスと生命」

ストレンジアトラクターを解く微分方程式のフィードバック系の内部に、transfrom POPを入れ、Rotateパラメータを使って、カオスのバランスを崩すことで、単振動に相転移させることができました。
微分方程式

ストレンジアトラクターのコントロール2:状態遷移

ストレンジアトラクターのフィードバックの中にmagnet SOPを入れ、metaballによって状態をコントロールできるようになりました。metgaballを極に配置し、作用する力と方向を調整し、素早い状態遷移を実現しました。