field

カオス

アトラクターの種(たね)2:縮退を解くnoiseの働き

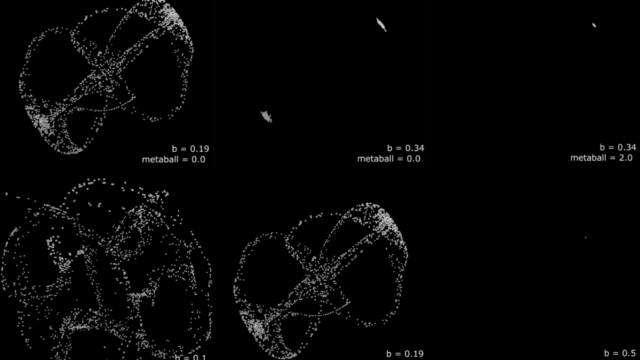
縮退した位置にある粒子にnoiseを加えることで、縮退を解き、元のストレンジアトラクターに戻すことができることを述べました。記憶は地形を縮退した形で保存し、再び地形を戻すことではないか、という仮説を立てました。
非線形

アトラクターの種(たね)1:複雑性はどのように保存されるか

ストレンジアトラクターを縮退させた構造を”種”と呼び、それを記憶し、現行のニューロ発光パターンと似たパターンになると、”種”から構造が再現されるのではないか、という記憶に関する仮説を述べました。
particles

粒子を使った電子の道作製 ステップ4:粒子の道

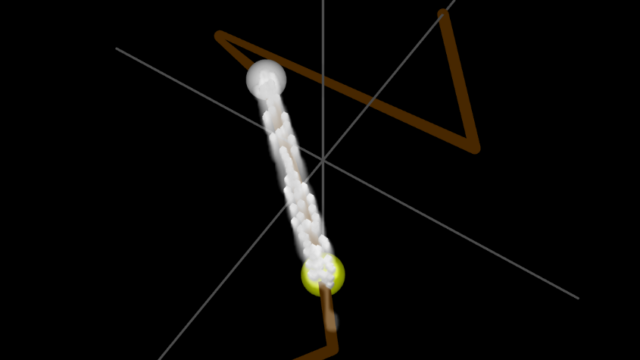
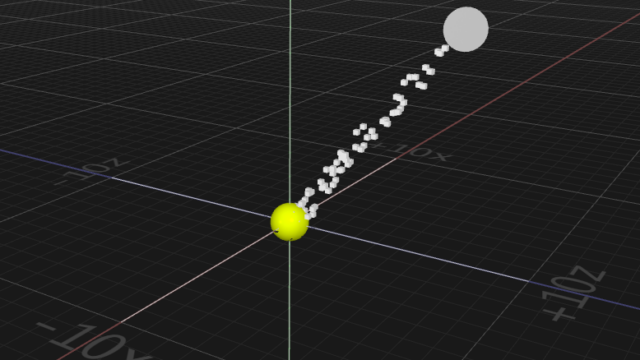
ステップ1~ステップ4によって、ラインに沿って粒子が移動する道を作ることができました。黄玉と白玉を交換して動かすことで、2つの位置からベクトルを求めるだけで、無限に繰り返せる点が優れています。
particles

粒子を使った電子の道作製 ステップ3:到達粒子数による制御とオーバ―シュート粒子の削除

白玉の領域に粒子が到達した数を数え、黄玉と白玉の置き換えとビーム放射を繰り返しました。残存ビームのオーバ―シュートを除く対策も行いました。
particles

粒子を使った電子の道作製 ステップ2:AとBの入れ替えと基準の移動

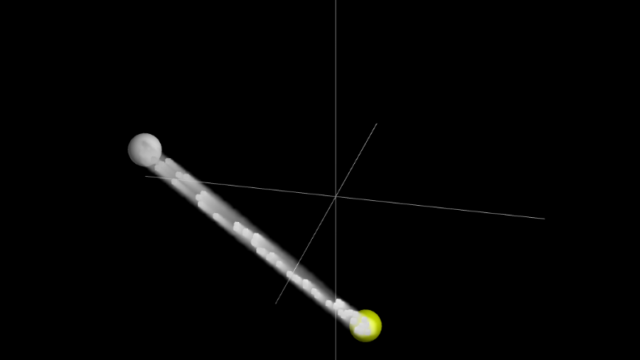
二つの位置A,Bがあり、AからBに粒子を放射します。その後BをAの放射源に替え、新しくBの位置を発生させ、そこへ向かって粒子を放射します。これを繰り返します。いつまでも放射による伝搬が続くモデルを作製しました。
particles

粒子を使った電子の道作製 ステップ1:ビーム方向とデリート

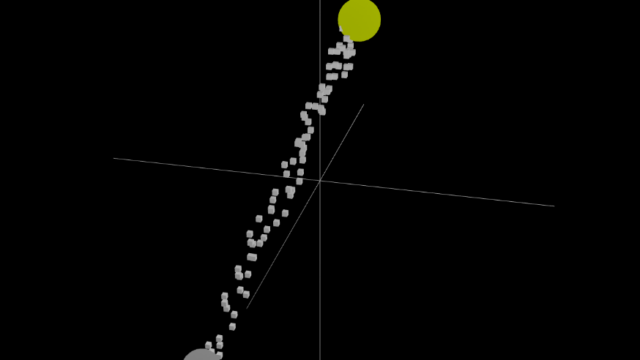
経路探索で探索した経路の誘導に粒子ビームを使う方向を検討して行きます。これを何回かに別けて述べます。今回は任意のBの位置に粒子ビームを放射し、Bを超えた部分を消去する方法を述べます。
particles

粒子を使った伝搬モデル6:粒子による痕跡

平面状にある粒子から、放出した粒子近傍の粒子をforce radial POPによって飛び散らせることで排除し、溝を作製しました。放出する粒子の軌道をコントロールすることで、痕跡を描きました。
feedback

フィードバック概論2:プロセスと構造

現われや行動の背後にそれを維持するフィードバック構造があり、それをプロセスと呼びました。そして、指で指し示すことができるモノが全てではなく、世界は持続する関係と生成プロセスによって成り立つ在り様も、非常に多くあることを述べました。
feedback

フィードバック概論1:概念の拡張

フィードバックの観点で、再帰からオートポイエーシスに至るまでを概観しました。概念の拡張の連続です。POPで描いている軌道は、生成消滅する粒子で描いているプロセスです。この点オートポイエーシスと似ています。
field

軌道を利用した場の形成5:ねじった粒子源による場の立体化

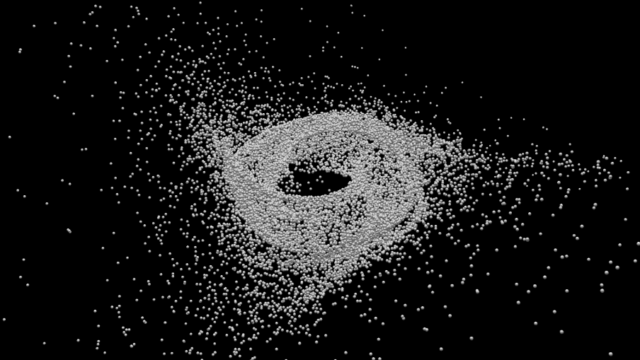
立体図形のポイントにSDFが適用されますが、その粒子の供給源を立体化することで、場の様子が立体に変わることを示しました。変化の過程を見ることで、様々に場の形状をコントロールできることがわかりました。