はじめに
オートポイエーシスの概念と、今期から手掛けている”場”のプログラムは相性が良いと思っています。このことを説明しようと思っておりました。オートポイエーシスもフィードバックシステムです。少し書き始めると、これまでフィードバックの例を多く扱ってきたにも関わらず、フィードバック全体の話をまだしていないな、と思いました。そこでMonogokoroが思う全体像を話しながら、オートポイエーシスと最近行っている”場”との共通点を指摘することに致します。
フィードバック機能の段階
以下フィードバック機能を段階的に別けて述べます。しかしこれらの別け方は私見です。そういう意見もあるな、程度で見て下さい。
第一段階:再帰
x(t+1)=F(x(t))
と書けるのが再帰です。前の状態に何か作用して今の状態がある。というフィードバックです。出力をそのまま今の入力に戻すのが特徴です。TouchDeisgnerは非常に使いやすくできています。機能としてはfeedback CHOP, feedback TOP, feedback POPがあり、頻繁に使っています(これらのオペレータは第一段階だけでなく、全ての段階で使います)。その他、植物を描く時に使うL-system SOPも再帰です。フラクタル映像もfeedback TOPを使って描く再帰です。再帰についてまとめたblogに、2025.05.17の「「再帰」とは、L-system, フラクタル, フィボナッチ, フィロタキシス」、があります。よければ参考にしてください。
第二段階:差分を利用するフィードバック
これは最も一般的なフィードバックです。目標を定め、それに対して誤差を求め、誤差を無くすように修正をかけるタイプです。工学で使うフィードバック制御の代表的な案件です。オペアンプによる利得調整、PLL(Phase-Locked Loop)、PID制御(Proportional, Integral, Derivative)等です。温度調整、圧力調整、回転調整、・・・調整、ホメオスタシス、安定化、インピーダンス変換等、その応用は数限りなく有ります。Monogokoroの例では、ホメオスタシスとして、2025.08.22「ポストモダンと「擾乱を伴う反復系」1」、2026.09.12「ストレンジアトラクターのコントロール4:確率共鳴を利用したホメオスタシス」、で使っています。
第三段階:サイバネティックス
ウィナーが書いた「サイバネティックス」はそれは画期的でした。副題が”動物と機械における制御と通信”とあるように、フィードバック理論を機械だけでなく、生物にも拡張しました。このことによって、後々フィードバック理論は生命は勿論、社会システム、等と、制御装置の分野を超えて、別の分野にまで及ぶことになります。この本は、通信は勿論、精神病理学、言語及び社会、脳波について言及しているためか、サイバネティックスという言葉からは、機械や装置だけでなく人を含むシステムをイメージするのが一般的です。例えばサイバーダイン株式会社のHAL(人の動きをアシストする装置)は、「人の生体信号ー>センサー>コンピューター>モーターー>関節トルクー>人の動きー>センサーへフィードバック」といった情報の変換を経てフィードバックがかかります。ここでのフィードバックは、人を含めたシステムである点と、情報が何度も様々な変換を経てフィードバックされる点が特徴です。サイバネティックスと呼ぶ時、この2つを特徴を持っている場合がほとんどです。
もう一つ人の制御の例を見てみます。木こりが木を切り倒す時の制御(情報の流れ)もサイバネティックスです。木を見て斧をふるい、上手く倒れるように、斧を打ち込む場所と力を修正するフィードバックです。これを循環として書いてみると、視覚ー>脳ー>筋肉ー>斧ー>木ー>視覚へフィードバックされます。様々な情報に変化しながら伝達されていくことがわかります。これは人の中での話で装置が入っていない、と思われた方がおられるかもしれません。しかしそれは関係ありません。視覚、脳、筋肉等が、今は人でありますが、これがその機能を果たす装置であっても一向にかまわないからです。これは制御という観点からは、「人間と機械を同じ枠組みで考え、そして情報の伝搬を重要視した」、ということです。
更にこの例では拡張性を含んでいます。木を見て斧をふるうわけですが、目標となる木は倒れた時の木です。第二段階のフィードバックの目標は実際にある固定された値です。この例では、まだ見ていない、未来の木の状態に対してフィードバックしています。この考えは画期的です。例えば貴方が担当するプロぐジェクトがあるとすると、それはまだ完成していません、達していない状態であるが、架空の目標に対して、各機能をフィードバックさせて向かわせる制御を行っているのです。こうしたこともフィードバックに含めれるようになりました。
これらの例から、サイバネティックスが如何に拡張性があり、様々な分野にフィードバックが浸透できる概念であるか想像できるでしょう。今では電動アシスト自転車のようなサイバネティックス装置が日常に使われ、目標管理も当たり前で、サイバネティックスを意識して活用している人は少ないでしょう。しかしここで述べたことを意識すると、制御と言う目で様々なことを同列に見、情報変換の連鎖と連環を意識して系を組むことに繋がります。
第四段階:人とモノとのコミュニケーション
人が想像し物語を勝手に作る性質を利用します。人が何かをすると、モノが変化する、あるいは人に提供する情報が変わるようにします。それに対して人は、こうかなとか、こうすればどうだろう、と思い、また何かをします。そうすると装置がまた変化します。この連環のフィードバックにより、飽きさせなく何度も行う、自然に行う、気持ちの変化を促す、等につなげます。
2026.01.28「映像による音生成4 風景音とリアリティの考察」で、サウンドランドスケープについて軽く触れています。例えばクルマで走っている時、過去そこにあった音や、懐かしい響きを鳴らし、それを思い出させます。そしてその思い出した懐かしい気持ちで外の景色を見ることで、また別の事柄も思い出すように、音を変化させます。このように人の気持ちの変化を促す時に使います。
2025.08.25「ポストモダンと「擾乱を伴う反復系」2」は、差延という概念を利用して、人の行為に対して、”待つ”という動作を入れた場合を述べました。人が何かをすることに対して、少し時間があって動かす場合を入れます。すると、何か考えているのかな、とか、飽きたのかな、等と人側が勝手に解釈し、こうすればどうだろう、と人側が行為を変えて何かします。それを受けてまた、装置側が変化します。この連環がフィードバックです。このようなフィードバックを「人とモノとのコミュニケーション」と言います。
サイバネティックスでは人の行為を検出しますが、それはセンサーで測定できる現れた信号です。また現実化していない架空の目標を置きました。人とモノとのコミュニケーションに至っては、変化するのは人の気持ちで、こう思わないといけないという明確さはありません。そしてどう思わせるかの目標も曖昧です。こうした曖昧としながらも、フィードバックによって人側が勝手に解釈してモノとコミュニケーションが続きます。
第5段階:オートポイエーシス
私はオートポイエーシスの概念を、「人とモノとを何で区別するのか」という文脈で学びました。こんなことが工学に何の関係があるのかと思われるかもしれませんが、重要です。生物に似た動きを実現しようとする時、生物をどのような観点で見るのか、ということでアプローチが大きく変わり、作製するモノも変わります。例えば、自律して動くことが生命の本質だとすることもできるし、何かを食べて内部で動くエネルギーに変換して動く、つまり代謝が生命の本質だとすることもできます。また2つの異なる情報を世代毎に交換していくことが本質だとする遺伝的な考えを取り入れることもできます。それから形や機能を維持続ける循環プロセスが本質だとするオートポエーシスに着目することもできます。これらの着目点の違いで、作るモノは変わります。今上げたことがら全てを満たすものが生命的だとは言えますが、現代の技術で全てを備えた生物的なるものは遥か遠くにあります。
オートポイエーシスでは、「生命の本体は形ではない。形を生み続ける循環プロセス(フィードバック)こそが生命である」。とします。細胞を例にすると、目の前の細胞が、毎秒毎秒、自分自身を作り直していることに相当します。これは細胞が死ぬまでに、自己複製(コピー)して維持しているのではありません。自己維持する循環ネットワーク(フィードバック)に支えられています。死ぬ時若い姿をコピーするのではなく、知らぬ間に変わっているのです。人もそのようにして体を維持しています。この循環プロセスで自己維持していくことがオートポイエーシスです。プロセスと言う言葉にも注目が必要です。これまではあるプロセスを経て作られた完成品の組み合わせで何かを作っています。しかし生物は、毎秒毎秒、自分自身を作り直している過程の中で自分自身を維持しているのです。完成品の自分はありません。それ故、完成品をコピーして置いておく、という考えもありません。
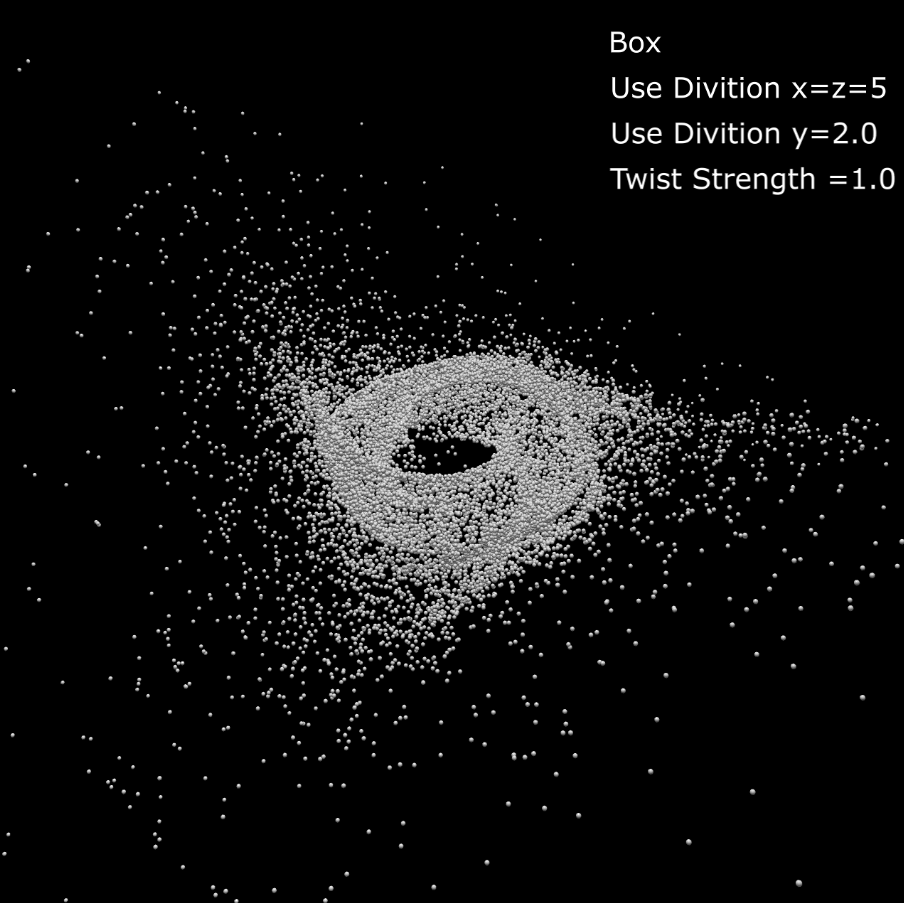
この関係は、例えばMonogokoroで何度も扱ってきたトーマスのストレンジアトラクター等に似ています。ストレンジアトラクターの軌道をどうして描くかというと、粒子を使って描いています。粒子には寿命があり、時間が来ると消えますが次々を放出されることで、常に一定な表れになっています。常に新しい粒子が似た軌道を動くことで、ストレンジアトラクターの形を維持しているのです。オートポイエーシスは生物を作り続けているプロセスですが、我々が見ている軌道は、生成消滅する粒子で作り続けるプロセスです。このように、オートポイエーシスとPOPで作る”場”とは類似しています。そして、magnet SOPやTwist POPをフィードバック内部に入れることで軌道が変わりますが、これはフィードバックの内部構造を変えたことに相当します。
Monogokoroが最近行っている”場”の形成は、ストレンジアトラクターのような場を作製するフィードバック内にmagnet SOPやTwist POPを入れたり、外部の粒子源の形状を変えたりしています。これは「変容するオートポエーシス」に相当しています。どれも生成消滅する粒子で自己生産して軌道を保っているのですが、パラメータによってその軌道は可変にできる。というものです。今パラメータは私が変えているのですが、それができた軌道の何らかの情報をフィードバックして変えれるようにするのが今後の課題です。そうなると、軌道が自律して変わることになります。この自己を作り続けながら形づくる軌道が自律して動く、それは新しい人工生命と言えるでしょう。2025.08.22と2025.08.25で「ポストモダンと「擾乱を伴う反復系」1、2」を書いています。この時もすでにオートポイエーシスの概念を意識した人工生命を作製しています。この時の生命とは何か、を真似る対象は”自律”でした。そして自律させるのに、「擾乱を伴う反復系」を使ったのでした。
オートポイエーシスを提唱した、マトゥラーナとバァレラはカエルやハトの脳神経活動についての実験研究を行っています。ここで生命体の神経システムが機械とはまったく異なることに気づきました。生物の神経システムでは、外部刺激と内部刺激のあいだに直接の因果関係はありません。通常外部の環境に合わせて内部状態を変化させていると考えますが、生物はそうなっていません。最も重要なのは外部環境が変わっても自身を維持することです。ある外部の信号に対して特定の反応で対応するのではないのです。自身を維持するために勝手に作動プロセスを変えていくのが、オートポイエーシスです。これは、「人とモノとのコミュニケーション」に似たところがあります。明確な目標や、この入力に対して特定の反応をするように作られているということはなく、フィードバックが成立し、その結果人とモノとのインターラクションをずっと続けて行くようなものです。正確さを欠くイメージになりますが、何かによって、自分自身を維持することに変化があると(それが外部で何か起こっているからなのかにはまったく頓着しません)、こうかな、あーなのかなみたいなことを経験に基づいて勝手に行い、とにかく自身を維持しているのです。ですのでオートポイエーシスは閉じたシステムであると言われています。このような存在を今のところ、人は創り出せていません。
社会システムにオートポイエーシスを適用する例もあります。例えば組織です。A大学があったとすると、昔は、教師ー>授業ー>学生ー>教師(フィードパック)と言う循環で運営されていたかもしれません。ここで教師も学生も時間がくれば、変わっていきますが、A大学という存在は維持されています。しかし現代では、研究費ー>論文ー>評価ー>研究費(フィードバック)という運営の仕方に変わっているかもしれません。そして研究費、論文、評価、も時間とともにその案件自体は変わっているのですが、A大学は変わりません。このように、オートポイエーシスでは維持する内部状態が変わる、ということも考えられます。
次にオートポイエティック・システムについて述べます。これは自己維持するオートポイエーシスを含んだシステムのことです。私は生物に疎いので、正しい例になっているかどうかわかりませんが、人体でいうと、肝細胞も、神経細胞も、皮膚細胞も自己維持しているオートポイエーシスです。しかしそれらを集めると、神経系ー>内分布系ー>免疫系ー>代謝系ー>神経系(フードバック)のような巨大な循環システム(フィードバック)ができます。すると個々の細胞の自己維持を超えた、「個体としての自己維持」という新しい機能を備えた系ができあがります。こうしたことをオートポイエティック・システムと呼びます。
サイバネティックスは、生物を真似たフィードバックだといえますが、神経系ならそれを電子回路と捉えるように、在るモノを観察し、それを電子回路等で置き換えるというものでした。ですので壊れたらその部分を交換するのことになります。しかし、オートポイエーシスに至っては、自分自身を常に維持しようと構成する自律的なプロセスとなりました。外部に変化があると、どのような変化をするのか決まっていないが、とにかく自身を維持するように経験に基づいて内的な変化をおこし、自身を維持し続けるフィードバックでした。これを外から客観的に見る視点を使うと、環境に対して内部的に変化を起こし、それは論理的に追い込んで見つけたのと違う方法を取って解決しているように見えます。これを”創発”と呼んでいます。オートポイエーシスは創発現象と絡めて語られることも多くあります。
オートポイエーシスはフィードバックの画期的な拡張です。しかし残念ながら工学的に、これはオートポイエーシスだと言えるモノはまだできていません。オートポイエーシスはモノではなくプロセスなので、ここも工学的なハードルが高いです。しかし、ストレンジアトラクターの軌道を描いたように、プログラムによって、プロセスを表現することができることはわかりました。Monogokoroはここに注目しております。
感想と現状
フィードバックの観点で、再帰からオートポイエーシスに至るまでを概観しました。どんどんと範疇が拡張され思考が及ぶ範囲が広がっていく様は感動的です。そしてよくこんなことを考えてこれたな、と感嘆致します。
ワットの遠心調速器が最初のフィードバック制御と言われています。これは1781年の発明です。ウィーナーがサイバネティックスを提唱したのは1947年です。そしてマトゥラーナとバァレラがオートポイエーシスを提唱したのは1970年代で、ワットの遠心調速器200年ほとかかっています。概念としてのフィードバックは、モノとして在るだけでなく、創出するプロセスまで拡張されました。今では、機械の制御から、生物や社会システムを含めて議論され、創発現象も範疇に入るようになっています。しかし工学的には、サイバネティックスまでは広く使われていますが、「人とモノとのコミュニケーション」や「オートポエーシス」は、実験的な段階で、社会実装されるのはまだまだです。モノ自体を扱っている間は急速に進展し普及もしましたが、人の気持ちや生命と言った内容と結合するようになると実装は進みません。ここに高いハードルがあるようです。そしてまたここを超えると大きな新たな市場が開けるのか、ということもわかっていません。私は、「人とモノとのコミュニケーション」や「オートポエーシス」が、現象の解釈に終わらず、社会実装できるようになることを夢みている者の一人です。それではフィードバックの実際的な発展が飽和してしまったのかというと、そうではありません。AIを使った技術が導入され加速しています。これは高性能なモノが登場したからです。この展開の仕方も素晴らしいと思います。しかしフィードバックの概念としては、今尚サイバネティックスを超えてはいません。
表紙はL-system, fractal, 擾乱を伴う反復系、トーマスのストレンジアトラクター、そして立体的な”場”、を集めた画像です。これらは全てフィードバックを使って作製した案件です。
コメント