先回の要約
本稿は先回の唯識1の続きです。
唯識を学ぶことを、解析力学を学ぶ経験と重ねました。また唯識はお経でなく、論であること、大乗仏教の真意を伝えようとする運動であったことを話しました。また輪廻思想が仏教の諸法無我としっくりこないという問題点を上げました。私はエンジニアですので、唯識自体の説明は難しいです。先回と今回で、エンジニアとしてどう読めるか、そこから見える景色を述べたいと思っています。
現象学から唯識へ
唯識は1600年程前に無著と世親が論じた認識論です。私が思うその内容は、19世紀後半から20世紀前半のフッサールの現象学をよりつき詰め、更に20世紀の最大の発見の一つと言われているフロイトの無意識を含めて、認識論としてまとめた印象を持っています。時代は逆行していますが、唯識の理解には現象学から出発するのが分かりやすいと思います。現象学については、2026.05.16のblog「現象学とMonogokoroの態度」が参考になります。
一般にモノがそこに在り、それを人間は認識していると考えます。リンゴがあってリンゴに反射した光が目に入ってリンゴを見ているとします。リンゴが客体で主体である私が認識します。これは素朴な自然的態度です。一方現象学ではそのように考えません。現象学ではリンゴを見た時、それが、VRで見たのか、夢でみたのか、実際にあったから見えたのか、それは問いません、とにかく意識にリンゴが上がったリンゴを見たのです。認知科学的な言い方をすれば、そこに本当にリンゴがあるとか無いとか関係なく、我々は脳が構成した世界を経験している、と表現できるでしょう。そしてそれを仮想世界とでも呼ぶなら、その仮想世界を人は認識している、という立場です。リンゴが在るとか、無いとかは、VRかもしれないし夢かもしれないので、わからない、だたリンゴを認識しているのは現実というわけです。つまり、見えているリンゴ、触れているリング、意識されたリンゴが外界にあるかどうかは、いったん保留し(これをエポケーと言います)、認識したリンゴについて議論します。そのリンゴを認識してリンゴを食べたいと思ったとすると、つまり志向性が立ち上がったとすると、それはそのリンゴの色や艶や匂いを感じ、そのリンゴが食品サンプルでなく、3Dプリンターで作ったモノでもなく、・・・ということが、貴方のこれまでの経験から立ち上がり、それが果物の食べ頃のリンゴであるとする予測が暗黙に働いています。つまり客観的にリンゴがあると思ったものも実は、経験を重ねて得た知見が基になっているのです。従って、現象学では主観的に見る態度の中に一般に言っている客観も含まれます。
現象学はこのように、十分鮮やかに、現実世界があってそれを認識しているという立場から、経験や体験を通じて作った仮想世界を認識しているという、認識の仕方に変えました。しかし唯識はさらに現象学以上に進んでいるように思えます。先程、「見えているリンゴ、触れているリンゴ、意識されたリンゴが外界にあるかどうかは、いったん保留し」、と述べましたが、保留した結果、そもそも外にリンゴが在る必要もない、という態度を取ります。現象学では見た、感じた、触ったということがあり、それに経験や体験を加味して仮想世界を作っているのですが、現実にあったリンゴさえもいらないと進みます。つまり、認識だけが在る、ただ識だけが在る、唯識なのです(唯識のほうがはるかに昔のことなので、唯識論者がこのようにたどったということを言っているわけではありません。現代から思うと、唯識を考える際に、現象学からたどると分かりやすい、といっているだけです。これは私の意見です)。
唯識論者は次のように考えるでしょう。あなたはリンゴを見たというけれど、外部に在るリンゴを直接見たことがあるのですか?、あなたが見たのは、色、形、手触り、重さ、香り、等の経験だけではありませんか、つまり確実なのは、リンゴに対する経験だけです。経験の外側に独立したリンゴ本体は直接認識できないのではありませんか、と言うでしょう。そうすると、そもそも外部にあるリンゴを仮定する必要はあるのですか?と問うてくるでしょう。唯識では我々が知るモノは全て識(意識作用)の現れです。つまり、リンゴを見るという経験は、阿頼耶識(あらやしき)からリンゴを見るという認識が現れているのです。外部に独立したリンゴを置く必要はもはやありません。それでは更に、リンゴを外に置く必要がないのに、私はリンゴが置いてある世界を見てリンゴを認識しているのはどう解釈するのか、ということですが、次のように考えます。阿頼耶識に種子が蓄積され、それが条件が整うと現行化します。この時、リンゴが現れますが同時にリンゴの在る世界も創られ、それを見ている私も現れます。もはや主体と客体はありませんが、この言葉を踏襲すると、主体と客体は同時に現れます。
現象学を学んだ時にも大きな衝撃を受けましたが、唯識はどこまでも突き詰めてきます。「考えるってこういうことなんだ」と思ったことを覚えています。そして今もそれを感じます。
阿頼耶識
前節で阿頼耶識(あらやしき)という言葉を使いましたが、これについて述べます。阿頼耶識はどこかに存在する物質や霊魂ではありません。むしろ経験世界が成立する背景として考えられた働きです。阿頼耶というのは蔵と言う意味です。しかし阿頼耶識は記憶庫ではありません。過去の経験、行為、習慣、執着、認識の癖、等全ての潜在的可能性を保持している基盤であり、そこから種子(しゅうじ)が現れて、私、他人、リンゴ、空間、時間の世界全体が展開する働きです。それ故、唯識ではリンゴの経験だけでなく、リンゴがある世界、そのものも阿頼耶識の展開です。自然的態度ではリンゴは私から離れて外にあったのですが、唯識では内に、しかも深層心理(無意識)の最下層から現れてきます。阿頼耶識は深層心理にあるので、意識でコントロールすることはできません。
私がそこにあるリンゴを見たのと一緒にもう一人横にいた人も同じリンゴを見て、食べたいなと話したとします。それぞれ別々の阿頼耶識であるなら、似たような経験を何故するのか疑問です。これに対して、似た種子をそれぞれが持っている、ということで、似た世界を体験します。これを拡大するとユングが述べている、集合的無意識のようになります。だだし唯識とユングとを同一視していわけではありません。唯識がこの説明をどうしているのか、私は見つけれていません。阿頼耶識は人に対してそれぞれ別にあるが、似たような種子があるとするのか、人に共通の阿頼耶識があるのか私には定かではありません。
阿頼耶識に対して興味があるのは次のことです。阿頼耶識には種子が蓄積されており、種子から主体と客体を含む経験世界が展開されます。これまで述べてきたように唯識では外部の世界はありません。阿頼耶識の展開です。ですので「私+リンゴがある世界」も阿頼耶識の展開です。リンゴを見た人は、それを手に取る、かじる、といった行動を行い、おいしいとかまずいとか思います。こうした行為の結果は再び種子として阿頼耶識に薫習(くんじゅう)されていきます。蓄えられていきます。つまり私の認識と世界は阿頼耶識から現れるのですが、それから行ったことや思ったことは、阿頼耶識にフィードバックされ阿頼耶識に蓄えられます。そして次の私の認識はこの新たな阿頼耶識から起こります。これを繰り返しているのです。ですので阿頼耶識は常に変化しています。動的なシステムです。
輪廻と諸法無我2
先回の「唯識1:準備」で、輪廻と諸法無我がもう一つシックリした説明になっていないことを述べました。それでは、唯識を使うとどのように説明されるか検討してみましょう。
輪廻する主体を阿頼耶識としたのです。それではアートマンが阿頼耶識になっただけでは、ということになりますが、阿頼耶識は行為や思考に対してフィードバックされる存在で常に変化しています、ですので固定されたアートマンが輪廻して続いているのではないのです。阿頼耶識は常に変化していますので、私の元となる固定された何かでは無いのです。そして釈迦が指摘した私の過去行ってきた業(業)も業相続されるのです。これならば、固定された私というモノは無いとする「諸法無我」や、全てのモノは移り変わるという「諸行無常」と矛盾しません。
ストレンジアトラクターとの関係
ここから先は唯識そのものの説明ではなく、私自身の連想と考察で、工学との接点です。
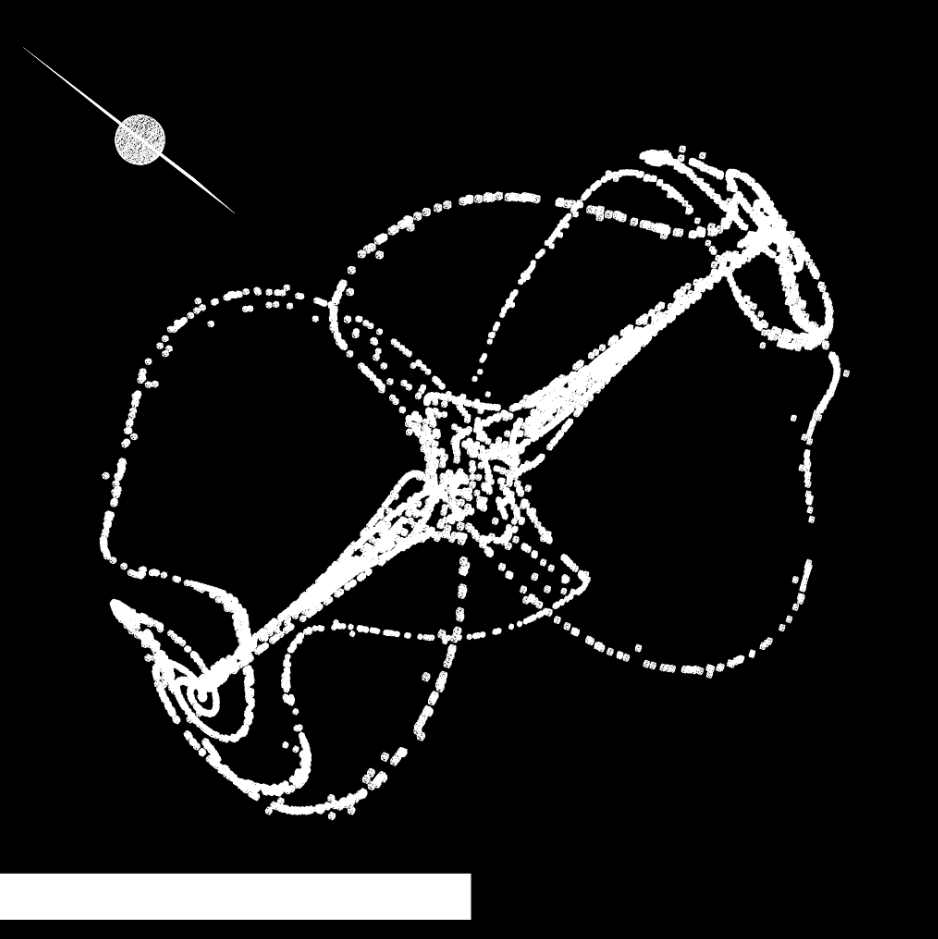
monogokoroでは今年度に入って相空間やストレンジアトラクターに力を入れています。微分方程式を相空間で描いた時、描いた軌跡は現れです、その背後にはそのように動かす地形がありそれが微分方程式そのものです。場ができていると言うこともできます。この場にしたがって粒子は運動します。このことを、2026.06.02のblog「「空間に置く」と「場に置く」との違い」で述べてきました。この関係は、在る構造を作っておいて、そこに何かをいれると、その構造に従って行為が決まる、というモデル全ての比喩になります。このモデルからいうと、阿頼耶識の特異性がわかります。阿頼耶識はあらゆる存在を生み出す可能性が蓄えれらており、気が熟し縁によって具体的な現象となって現れます。そしてその現象はすぐに阿頼耶識にフィードバックされます。つまり、ストレンジアトラクターの微分方程式で述べるなら、微分方程式は地形(場)に相当しているわけですので、粒子を置くと、地形に従って動くのですが、その動きが地形即ち微分方程式自身を変えるように働く系なのです。このような系が作れると一番よいのですが、思いついてはいません。そこで私が考えたのは、地形を変える別の作用を導入することでした。これが、ストレンジアトラクターの微分方程式のフィードバック系の中にmetaball SOP -> magnet SOPを作用させる一連のblogです。これによってストレンジアトラクターの様子が変わる(相転移する場合も含む)ことを述べてきました(「ストレンジアトラクターのコントロール1、修正、2、3」)。地形は制御できます。工学的な研究としては、如何にフィードバックを掛けるか、そしてそれが何に役立つのかを見つけることが大切です。現在は少しとっかかりができた状況にあります。
もう一つ唯識の可能性を感じていることがあります。2026.06.05のblog「ストレンジアトラクタ1」、2026.06.05の「ストレンジアトラクターと現代社会2:・・・」で、現代社会はエネルギー等の一つの固有値で決まらないストレンジアトラクターとなっていること、相空間に複数の状態変数を使う必要があることを述べました。これに対して唯識の阿頼耶識は全てを蓄え全てを生み出す源です。複数の状態変数に対して何らかの応答が可能な源です。原理的にはどんな状態変数がきても、複数あっても、相空間を作ることができるのではないでしょうか。これは複数の状態変数を必要とする現代社会を考えるのに、唯識思想が応用できるのではと思わせます。
まとめ
唯識思想が本当に正しいのかどうか、私にはわかりません。しかし阿頼耶識という概念を動的な生成システムとして見るとき、そこには現代の複雑系やフィードバック系と響き合う何かがあるように思えます。
2回に渡って唯識について述べました。力学との比較、現象学から唯識へ展開する説明、ストレンジアトラクターとの関係、が私のオリジナルです。唯識自体の理解に正確さを欠いている部分があると思いますが、エンジニアの視点からは唯識をこのように捉えることができる、という例として見ていただければ嬉しいです。特に唯識は、微分方程式でいうなら、微分方程式に従って動くその動きに影響して微分方程式を変化させる、得意な系です。これを工学的、数学的、あるいはプログラムとして扱えるようにするのは意味があると思います。また複数の状態変数を必要とするストレンジアトラクターである現代社会をモデル化するヒントとして、全てを蓄え全てを生み出す源である阿頼耶識は参考になるのではないでしょうか。
コメント